온라인 사이트 순위|온라인 강의 사이트 순위
온라인 사이트 순위
온라인 강의 사이트 순위, Inc

온라인 사이트 순위
천천히 숨을 쉴 수있는 Xiao Yan은 이마를 문지르면서 마음에서 사라진 피로와 졸음을 느꼈으 며 원래 그의 에너지를 회복하는 데 적어도 하루가 걸릴 것이라고 생각했습니다.【충격 공개】🧧온라인 사이트 순위 🧧의 미지의 영역을 탐험하세요: 저희 전문가들이 🧧온라인 사이트 순위 🧧의 숨겨진 측면을 밝히고 우나 토토 아사쿠사의 관련 영향을 분석합니다.
중국군이 극동에서 공격을 개시하면 곧장 전술핵을 써서 후속 부대의 진군을 막아내겠다는 계획이다.AI로 현실 인지·판단해 스스로 움직이는 피지컬AI의 현재와 미래
OmniCore 사족보행로봇·악천후 자율주행·촉각센싱 등 기술 소개
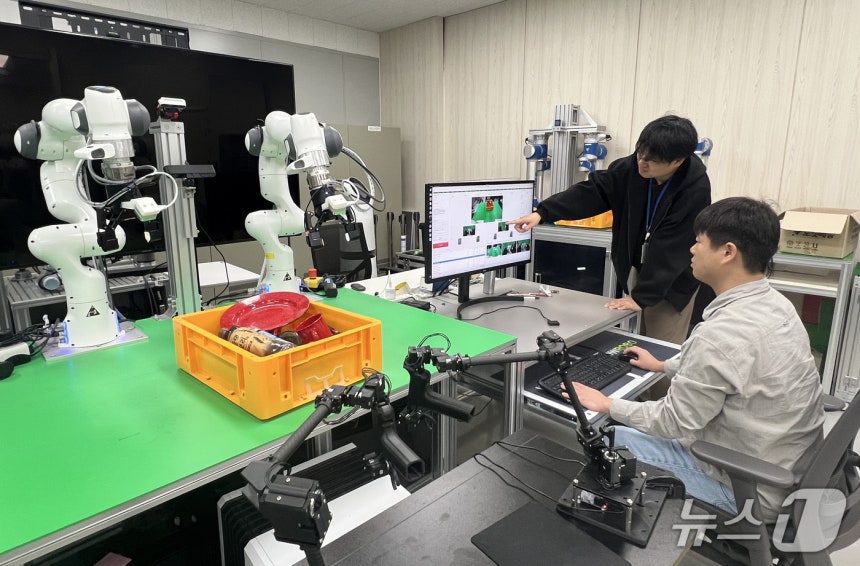
(대전=뉴스1) 이동원 기자 = 한국전자통신연구원(ETRI)은 5일 경기 고양시 킨텍스 제1전시장 209호에서 'ETRI 피지컬AI 플레이그라운드' 기술 발표회를 개최한다고 4일 밝혔다.
이번 행사는 AI와 로봇 융합 분야에서 개발 중인 주요 연구 성과를 산업계,학계,연구기관 관계자들과 공유하고,기술 확산과 공동 연구 및 사업화 협력 기회를 확대하기 위해 마련됐다.
피지컬AI(Physical AI)는 기존 생성형 AI가 글이나 이미지 등 디지털 정보 생성에 머문 반면,실제 환경을 인식·판단해 스스로 행동하는 차세대 지능 기술이다.로봇,자율주행차,스마트공장 등 현실 세계에서 인공지능이 눈과 손발을 달아 움직임을 구현하는 기술로 이해할 수 있다.최근 하드웨어 성능뿐 아니라 주변 상황을 이해하고 자율적으로 판단·행동하는‘로봇지능’의 중요성이 커지면서 세계적 경쟁도 심화하고 있다.
특히 주목받는 기술은 로봇 파운데이션 모델(RFM,안랩 블록 체인 컴퍼니Robot Foundation Model)이다.다양한 작업과 환경에서 수집한 데이터를 학습해 로봇이 주변 상황을 이해하고 여러 작업을 수행하도록 돕는 범용 AI 모델로,기존 단순 동작 반복의 한계를 넘어 새로운 환경과 작업도 유연히 대처할 수 있도록 설계됐다.ETRI는 AI 로봇 분야의 핵심 추진 방향으로 로봇지능 연구를 강화한다.
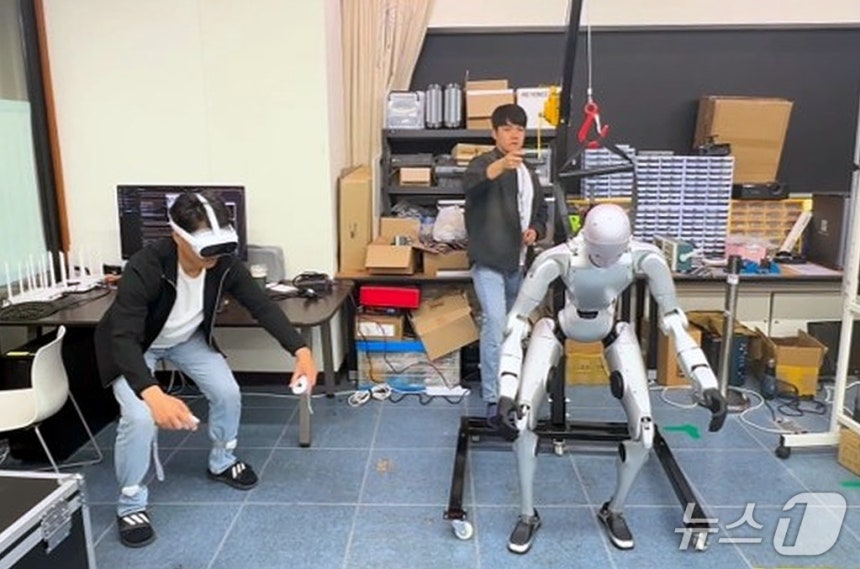
이번 발표회에서는 △사족보행로봇 AI-SBC 모델(OmniCore) 실증 △악천후·비정형환경 자율주행 기술 △로봇학습데이터 허브(ROJI-Hub) △로봇핸드 촉각센싱 △웨어러블 슈트 초경량 제어 AI모델 △비정형 숲 환경 자율비행 수색 △VLA(Vision-Language-Action) 모델 시연데이터 취득 △휴머노이드 로봇 파운데이션 모델(RFM) △상황변화에 강인한 피지컬AI 로봇작업 계획 △발화 제스처 및 경청 행동 자동 생성 기술 등 10개 핵심 기술과,KAIST 유지환 교수와 ETRI 윤우한 책임연구원의 2개 초청 강연이 진행된다.
사족보행로봇 AI-SBC 모델(OmniCore) 발표에서는 고성능 컴퓨팅 자원이 필요했던 로봇 AI를 손바닥 크기의 소형 컴퓨터에서 신속·효율 실행하는 최적화 기술과 이를 안내견 로봇에 적용한 협력 사례가 소개된다.
악천후·비정형환경 자율주행 기술은 비,눈,안개,조명 변화,불규칙 도로에서도 다양한 센서 정보를 종합해 끊김이 없는 자율주행을 가능케 하는 혁신적 AI 기술이다.
로봇학습데이터 허브(ROJI-Hub)는 다양한 로봇 작업 영상을 140만 건 이상 수집·관리,필요한 작업 학습을 지원하는‘로봇 학습 도서관’으로서 컵 쌓기,물체 옮기기 등 14만 개 작업 데이터를 제공한다.
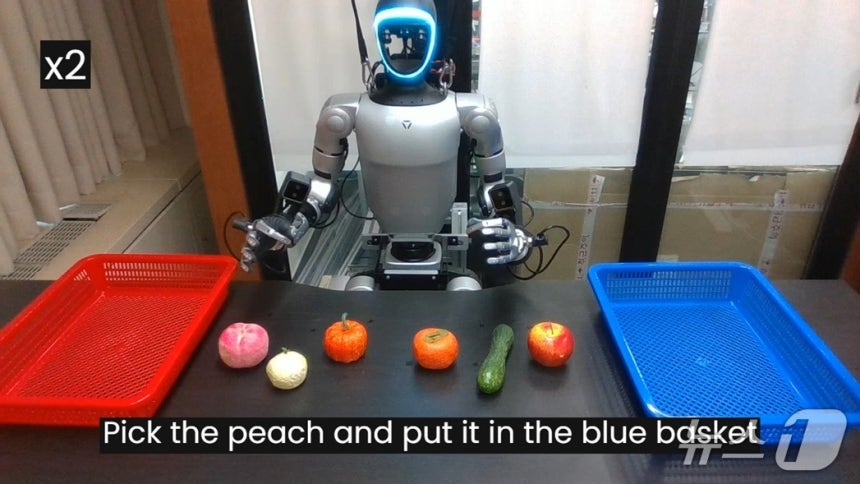
로봇핸드 촉각센싱 기술은 전자피부를 활용해 로봇이 사람 손처럼 촉감을 느끼고 물체를 섬세하게 다루며,안전한 사람과의 상호작용을 가능케 하는 차세대 촉각센싱 기술이다.
웨어러블 슈트용 초경량 AI모델은 손바닥 크기 컴퓨터에서 작동해 착용자의 움직임을 실시간 예측,자연스러운 보조감을 제공한다.
비정형 숲 환경 자율비행 수색 기술은 여러 대 드론이 장애물을 회피하며 인공지능으로 실종자를 탐지하고,수색 현장을 3차원 지도로 구현하는 자율수색 기술이다.
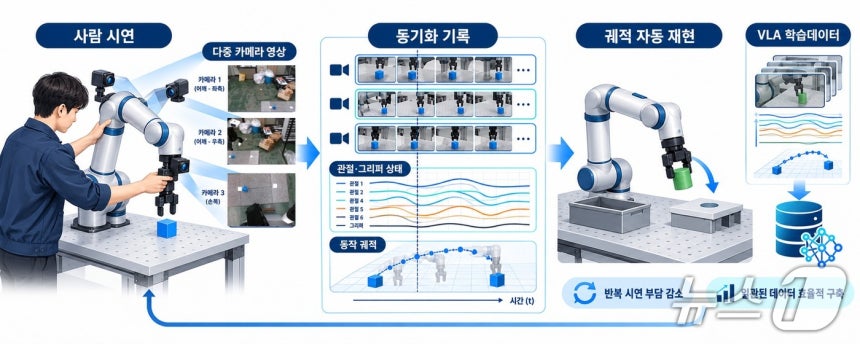
VLA 모델 학습용 시연데이터 취득 기술은 비전문가도 다중 카메라 영상과 로봇 정보(관절·그리퍼)를 초당 30회 정밀 동기화해 시연데이터를 쉽게 확보할 수 있는 기술이다.로봇은 기록된 동작 경로를 자동 재현해 반복 시연 부담을 줄인다.
휴머노이드 로봇 파운데이션 모델(RFM)은 고난도 작업 이해와 실시간 정밀 제어 기능을 독립적으로 구성해,통신 지연 상황에서도 로봇 움직임을 안정적으로 유지할 수 있다.
피지컬AI 로봇 작업 계획 기술은 자연어 지시에 따라 스스로 작업 순서를 계획하고 상황 변화에도 유연히 대응하는 혁신적 기능이다.
휴머노이드 및 가상 에이전트 발화 제스처·경청 행동 자동 생성 기술은 로봇이 말할 때 적절한 몸짓,대화 중 듣는 동작을 실시간으로 만들어 자연스러운 상호작용을 돕는다.
초청 강연에서는 KAIST 유지환 교수가 '소프트 로봇 펼침 동작 활용 자동 착용형 의복기술'을 소개하며,해당 연구팀은 2026년 국제 로봇 및 자동화 학회(ICRA)에서 IEEE 로봇학술지 최우수 논문상을 받았다.이어 ETRI 윤우한 책임연구원은 AI 기반 안내견 로봇 'SA–VLM V2' 연구를 발표,카메라 영상과 목적지 정보를 AI가 분석해 보행 가능 여부와 장애물 위치를 상황에 맞게 안내하는 기술을 설명한다.
ETRI 유원필 피지컬AI연구소장은 "피지컬AI는 AI가 디지털 공간을 넘어 현실 세계에서 직접 행동하며 사람과 상호작용하는 기술혁신의 출발점"이라며 "이번 발표회는 ETRI의 연구 성과를 공유하고 산학연 협력과 글로벌 경쟁력 강화를 촉진하는 계기가 될 것"이라고 밝혔다.
행사 참가 신청은 '2026 로보월드' 공식 홈페이지에서 할 수 있다.
와이즈 토토카지노사이트검증사이트,서울은 11도, 대전과 전주 13도, 청주 13도, 대구 16도선에 그치겠습니다.


